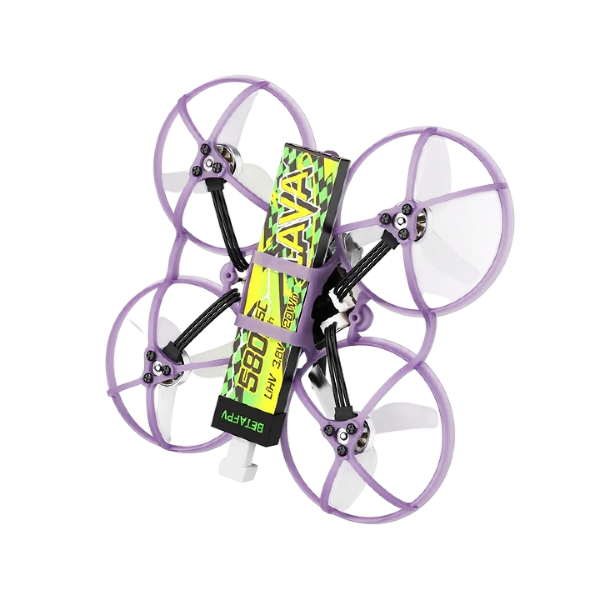
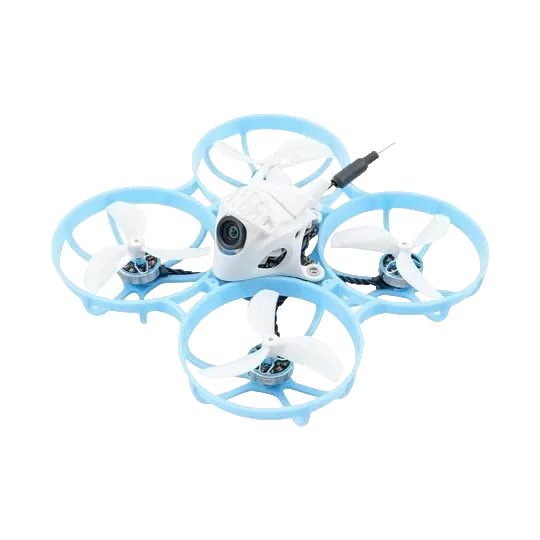
BETAFPV Air65 Racing и Freestyle построены на одной идее: максимально лёгкий 65-миллиметровый tiny whoop для полётов в помещении и на компактных трассах. Однако названия версий обозначают не оформление, а разные настройки силовой установки и характер управления. Чтобы выбрать подходящий вариант, нужно учитывать место полётов, опыт пилота, стиль, аккумуляторы и уже имеющуюся аппаратуру.
Что такое BETAFPV Air65
Air65 относится к классу tiny whoop — микроквадрокоптеров с пропеллерами внутри кольцевой защиты. Такая конструкция снижает вероятность повредить мебель и сами пропеллеры при лёгких касаниях, но не делает полёт полностью безопасным. Перед работой на столе пропеллеры всё равно снимают, а рядом с людьми и животными летают только при контролируемой траектории.
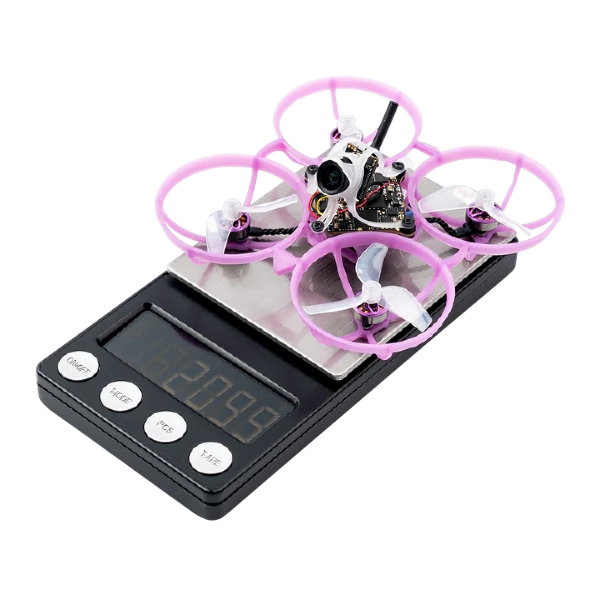
Для исходного поколения Air65 производитель указывает колёсную базу 65 мм и массу около 17,3 г без аккумулятора для версий Racing и Freestyle. На борту объединены полётный контроллер, регуляторы, аналоговый видеопередатчик и последовательный приёмник ELRS 2.4 ГГц. Камера передаёт аналоговое изображение 5.8 ГГц, поэтому для просмотра нужны аналоговые FPV-очки или шлем.
У модели существуют разные поколения и ревизии. Air65, Air65 образца 2025 года и Air65 II нельзя автоматически считать одним устройством: могут отличаться плата, моторы, пропеллеры, диапазон мощности видеопередатчика и заводская конфигурация. Перед загрузкой прошивки или CLI-файла обязательно сверяйте точное название, версию платы и заводскую документацию.
Air65 Racing и Freestyle: главное различие
В исходной линейке версия Freestyle комплектовалась моторами 0702SE 23000KV и трёхлопастными пропеллерами диаметром около 31 мм, а Racing — моторами 0702SE 27000KV и другим комплектом трёхлопастных пропеллеров. KV показывает теоретическую скорость вращения на вольт без нагрузки; более высокое значение обычно делает реакцию на газ резче, но само по себе не гарантирует лучший полёт.
Racing логичнее для коротких интенсивных заездов, быстрых перестроений и трассы с воротами. Он требует более точной работы газом и быстрее показывает ошибки пилотирования. Freestyle даёт более спокойный диапазон управления, удобнее для изучения линий, мягких манёвров и полётов в небольшом помещении.
Разница не означает, что Racing умеет только гоняться, а Freestyle — только выполнять трюки. Оба варианта используют один класс рамы и могут летать в Acro. Выбор описывает заводской баланс тяги, эффективности и отклика. После замены моторов, пропеллеров или настроек этот баланс меняется, поэтому сравнивать стоит штатные конфигурации.
· Небольшая квартира и первые полёты: чаще удобнее более плавная версия Freestyle.
· Whoop-трасса и уверенное управление: Racing даёт более резкий отклик.
· Универсальный учебный микродрон: важнее доступность запчастей и аккумуляторов, чем максимальная тяга.
· Полёты на улице: обе версии чувствительны к ветру из-за малой массы.
Что потребуется для запуска Air65
Air65 продаётся как BNF: электроника и приёмник уже установлены, но это не полный RTF-комплект. Нужны аппаратура управления ExpressLRS 2.4 ГГц, аналоговые очки 5.8 ГГц, совместимые 1S-аккумуляторы, зарядное устройство и расходные пропеллеры. Если пульт работает на другом протоколе, одна настройка меню не заменит совместимый ELRS-передатчик.
Разъём аккумулятора должен физически и электрически соответствовать дрону. Для современных лёгких whoop часто применяется BT2.0, но ориентироваться только на внешний вид нельзя: проверьте карточку конкретной ревизии. Ёмкость влияет не только на время полёта. Более тяжёлый аккумулятор добавляет инерцию, ухудшает резкость и увеличивает нагрузку при ударах.
Стандартный LiPo заряжают до 4,20 В на ячейку, а LiHV — до 4,35 В только если и аккумулятор, и зарядное устройство рассчитаны на этот режим. Нельзя выбирать LiHV в заряднике для обычного LiPo. Для нескольких 1S-аккумуляторов удобно многоканальное устройство, которое контролирует каждую ячейку отдельно.
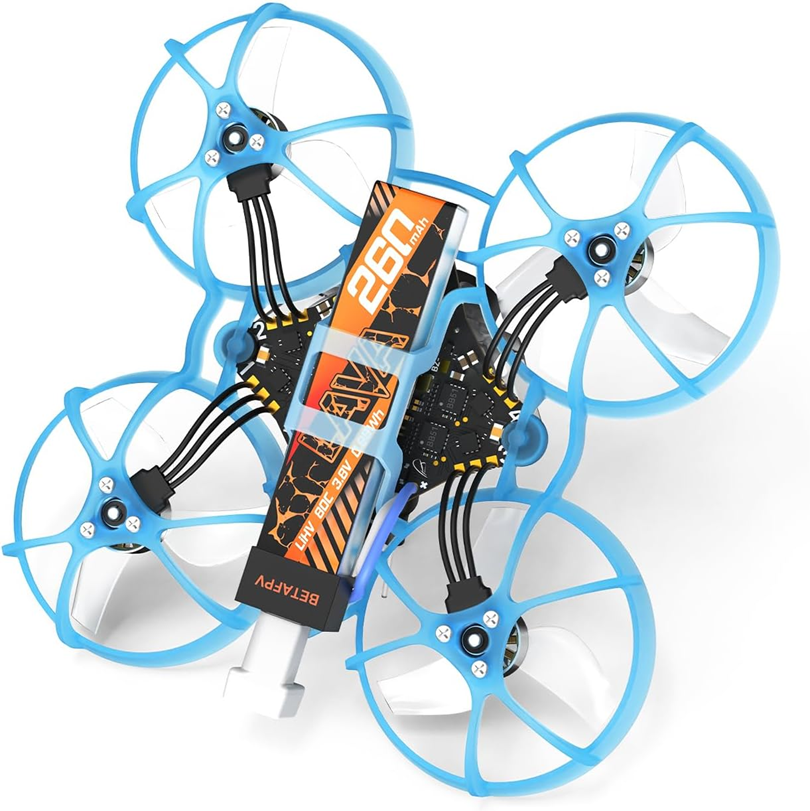
Перед полётом важно проверить версию дрона, разъём и рекомендуемый 1S-аккумулятор.
Привязка ELRS и первичная настройка
Сначала снимите пропеллеры или надёжно зафиксируйте дрон так, чтобы они не могли коснуться человека. Убедитесь, что передатчик и встроенный приёмник работают в диапазоне 2.4 ГГц и на совместимых основных версиях ExpressLRS. Привязку выполняют общей bind phrase либо предусмотренным для данной прошивки ручным способом.
В Betaflight Configurator сохраните резервную копию конфигурации до любых изменений. Проверьте вкладку Receiver: каналы должны реагировать в правильном направлении, центр находиться около 1500, а крайние значения — примерно возле 1000 и 2000. Затем настройте ARM, режим стабилизации при необходимости, beeper и Flip Over After Crash.
Не загружайте чужой полный dump только потому, что в названии присутствует Air65. Даже близкие внешне версии могут использовать другой target, гироскоп или разводку ресурсов. Если обновление действительно требуется, используйте файл именно для своей платы и ревизии. После прошивки ещё раз проверьте приёмник, режимы, видеопередатчик и направление моторов.
Перед первым полётом настройте предупреждение по напряжению и таймер, но ориентируйтесь не на один таймер. Под нагрузкой напряжение 1S заметно проседает, а после посадки частично восстанавливается. Задача пилота — не выжимать последние секунды, а посадить дрон с запасом и оценить состояние аккумулятора после остывания.
Настройка видео и полёт в помещении
Air65 передаёт аналоговый видеосигнал в диапазоне 5.8 ГГц. На очках выберите тот же канал и диапазон, который настроен в дроне. Автопоиск удобен для первичного обнаружения, но иногда останавливается на соседней частоте; для стабильной картинки лучше сверить точный канал вручную.
Не включайте видеопередатчик на высокой мощности без необходимости. В небольшой комнате малая мощность обычно достаточна, снижает нагрев и уменьшает помехи другим пилотам. Антенна дрона должна быть целой и не попадать в пропеллеры. Длительная работа неподвижного дрона ухудшает охлаждение электроники набегающим потоком.
Для первого вылета выберите просторную комнату без людей, зеркал, тонких проводов и открытых окон. Начните в Angle с низкими rates, если Acro пока непривычен. Отработайте висение, развороты, прямоугольник и мягкую посадку, затем переходите к Acro в симуляторе и на реальном дроне.
Обслуживание и типичные ошибки
После ударов осматривайте раму, пропеллеры, моторные разъёмы, антенну и камеру. Волосы и нитки, намотанные на вал, резко увеличивают сопротивление и нагрев мотора. Погнутый пропеллер создаёт вибрации, ухудшает изображение и заставляет контроллер активнее компенсировать нестабильность.
· Неверный аккумулятор: слишком тяжёлая батарея меняет характер полёта, а неподходящий разъём провоцирует ненадёжные переходники.
· Прошивка не своей ревизии: возможны неработающий гироскоп, неправильные ресурсы и потеря заводской настройки.
· Полёт до глубокой просадки: сокращает срок службы 1S-аккумуляторов.
· Слишком высокий угол камеры: вынуждает дрон постоянно лететь быстрее, чем комфортно новичку.
· Замена сразу нескольких параметров: не позволяет понять, что именно улучшило или ухудшило управление.
Если дрон уводит в сторону, сначала проверьте пропеллеры, загрязнение моторов, целостность рамы и ровную поверхность при включении. Не спешите менять PID и фильтры. Заводская конфигурация рассчитана на штатную силовую установку, а механическая проблема встречается чаще, чем необходимость глубокой перенастройки.
Частые вопросы о BETAFPV Air65
Подойдёт ли Air65 для улицы? В безветренную погоду микродрон может летать на улице, но его малая масса делает траекторию чувствительной даже к умеренным порывам. Защитные кольца создают дополнительную парусность. Для первого вылета выбирайте закрытую площадку без деревьев и высокой травы, не улетайте далеко и следите за направлением ветра. В холодную погоду 1S-аккумулятор быстрее проседает, поэтому время безопасного полёта сокращается.
Можно ли поставить аккумулятор большей ёмкости? Физически более крупный пакет иногда помещается в держатель, но это не означает, что он подходит по массе, току и разъёму. Дополнительный вес снижает отношение тяги к массе, увеличивает инерцию и меняет настройки газа. Часто небольшой прирост времени компенсируется менее приятным управлением. Сравнивайте батареи одинаковой химии и разъёма, взвешивайте готовый дрон и оценивайте температуру моторов после короткого теста.
Нужно ли сразу менять rates и PID? Нет. Сначала выполните несколько полётов на заводской конфигурации и меняйте по одному параметру. Rates определяют связь движения стика с угловой скоростью, а PID и фильтры управляют динамикой стабилизации. Слишком агрессивные изменения могут вызвать вибрации и перегрев моторов. Новичку полезнее снизить скорость центра стика и общий максимум rates, чем копировать настройки опытного гонщика.
Почему видео пропадает раньше управления? Радиоканал ELRS и аналоговое видео работают независимо. Потеря картинки может быть вызвана неверным каналом, повреждением VTX-антенны, затенением телом пилота, помехами или перегревом видеопередатчика. Не продолжайте полёт вслепую только потому, что телеметрия ELRS ещё показывает связь. Проверьте антенну, мощность, точную частоту и расположение пилота, а затем повторите короткий наземный тест.
Контрольный список перед первым полётом. Сверьте точную ревизию Air65, диапазон ELRS, разъём и химию 1S-аккумулятора. Сохраните заводскую конфигурацию, проверьте каналы и failsafe без пропеллеров. Убедитесь, что каждый мотор вращается свободно, пропеллеры не задевают защиту, а антенна VTX закреплена. На очках задайте точный аналоговый канал вручную и начните с небольшой мощности. Первый аккумулятор используйте для спокойного висения и посадок, а не для проверки максимальной скорости. После полёта осмотрите раму и сравните температуру четырёх моторов: один заметно более горячий мотор указывает на механическую или электрическую проблему.
Запасные части лучше подбирать под точную конфигурацию. Пропеллер того же диаметра, но другой массы и шага меняет ток и отклик; мотор с другим KV нарушает симметрию силовой установки. При замене одного мотора используйте ту же модель и проверьте направление вращения. Раму меняйте аккуратно, не тяните за моторные провода и не пережимайте антенну. После ремонта выполните короткий тест без резких движений и только затем возвращайтесь к обычным rates.
Для учебной эксплуатации полезен журнал батарей и повреждений. Нумерация пакетов помогает увидеть, какой аккумулятор быстрее проседает, а запись замен рам и моторов показывает повторяющиеся причины поломок. Это особенно важно в клубе, где один дрон используют разные пилоты: неисправность не должна передаваться следующему участнику без отметки.
Системный подход экономит аккумуляторы, запчасти и время пилотов.
Какую версию выбрать
Freestyle разумнее для первого tiny whoop, небольшого пространства и пилота, которому важна плавность. Racing подходит для трассы, быстрых перекладок и уже сформированного контроля газа. Если выбор делается для кружка или учебной группы, полезнее единая версия с одинаковыми аккумуляторами и запчастями: обслуживание окажется проще.
Перед покупкой сверяйте поколение, тип приёмника, KV моторов, пропеллеры, разъём и комплект поставки. Посмотреть BETAFPV Air65 Racing ELRS и другие микро-FPV-дроны можно в каталоге RED PROP. Итоговый комплект должен одновременно совпадать по радиопротоколу, видеосистеме и аккумуляторам.